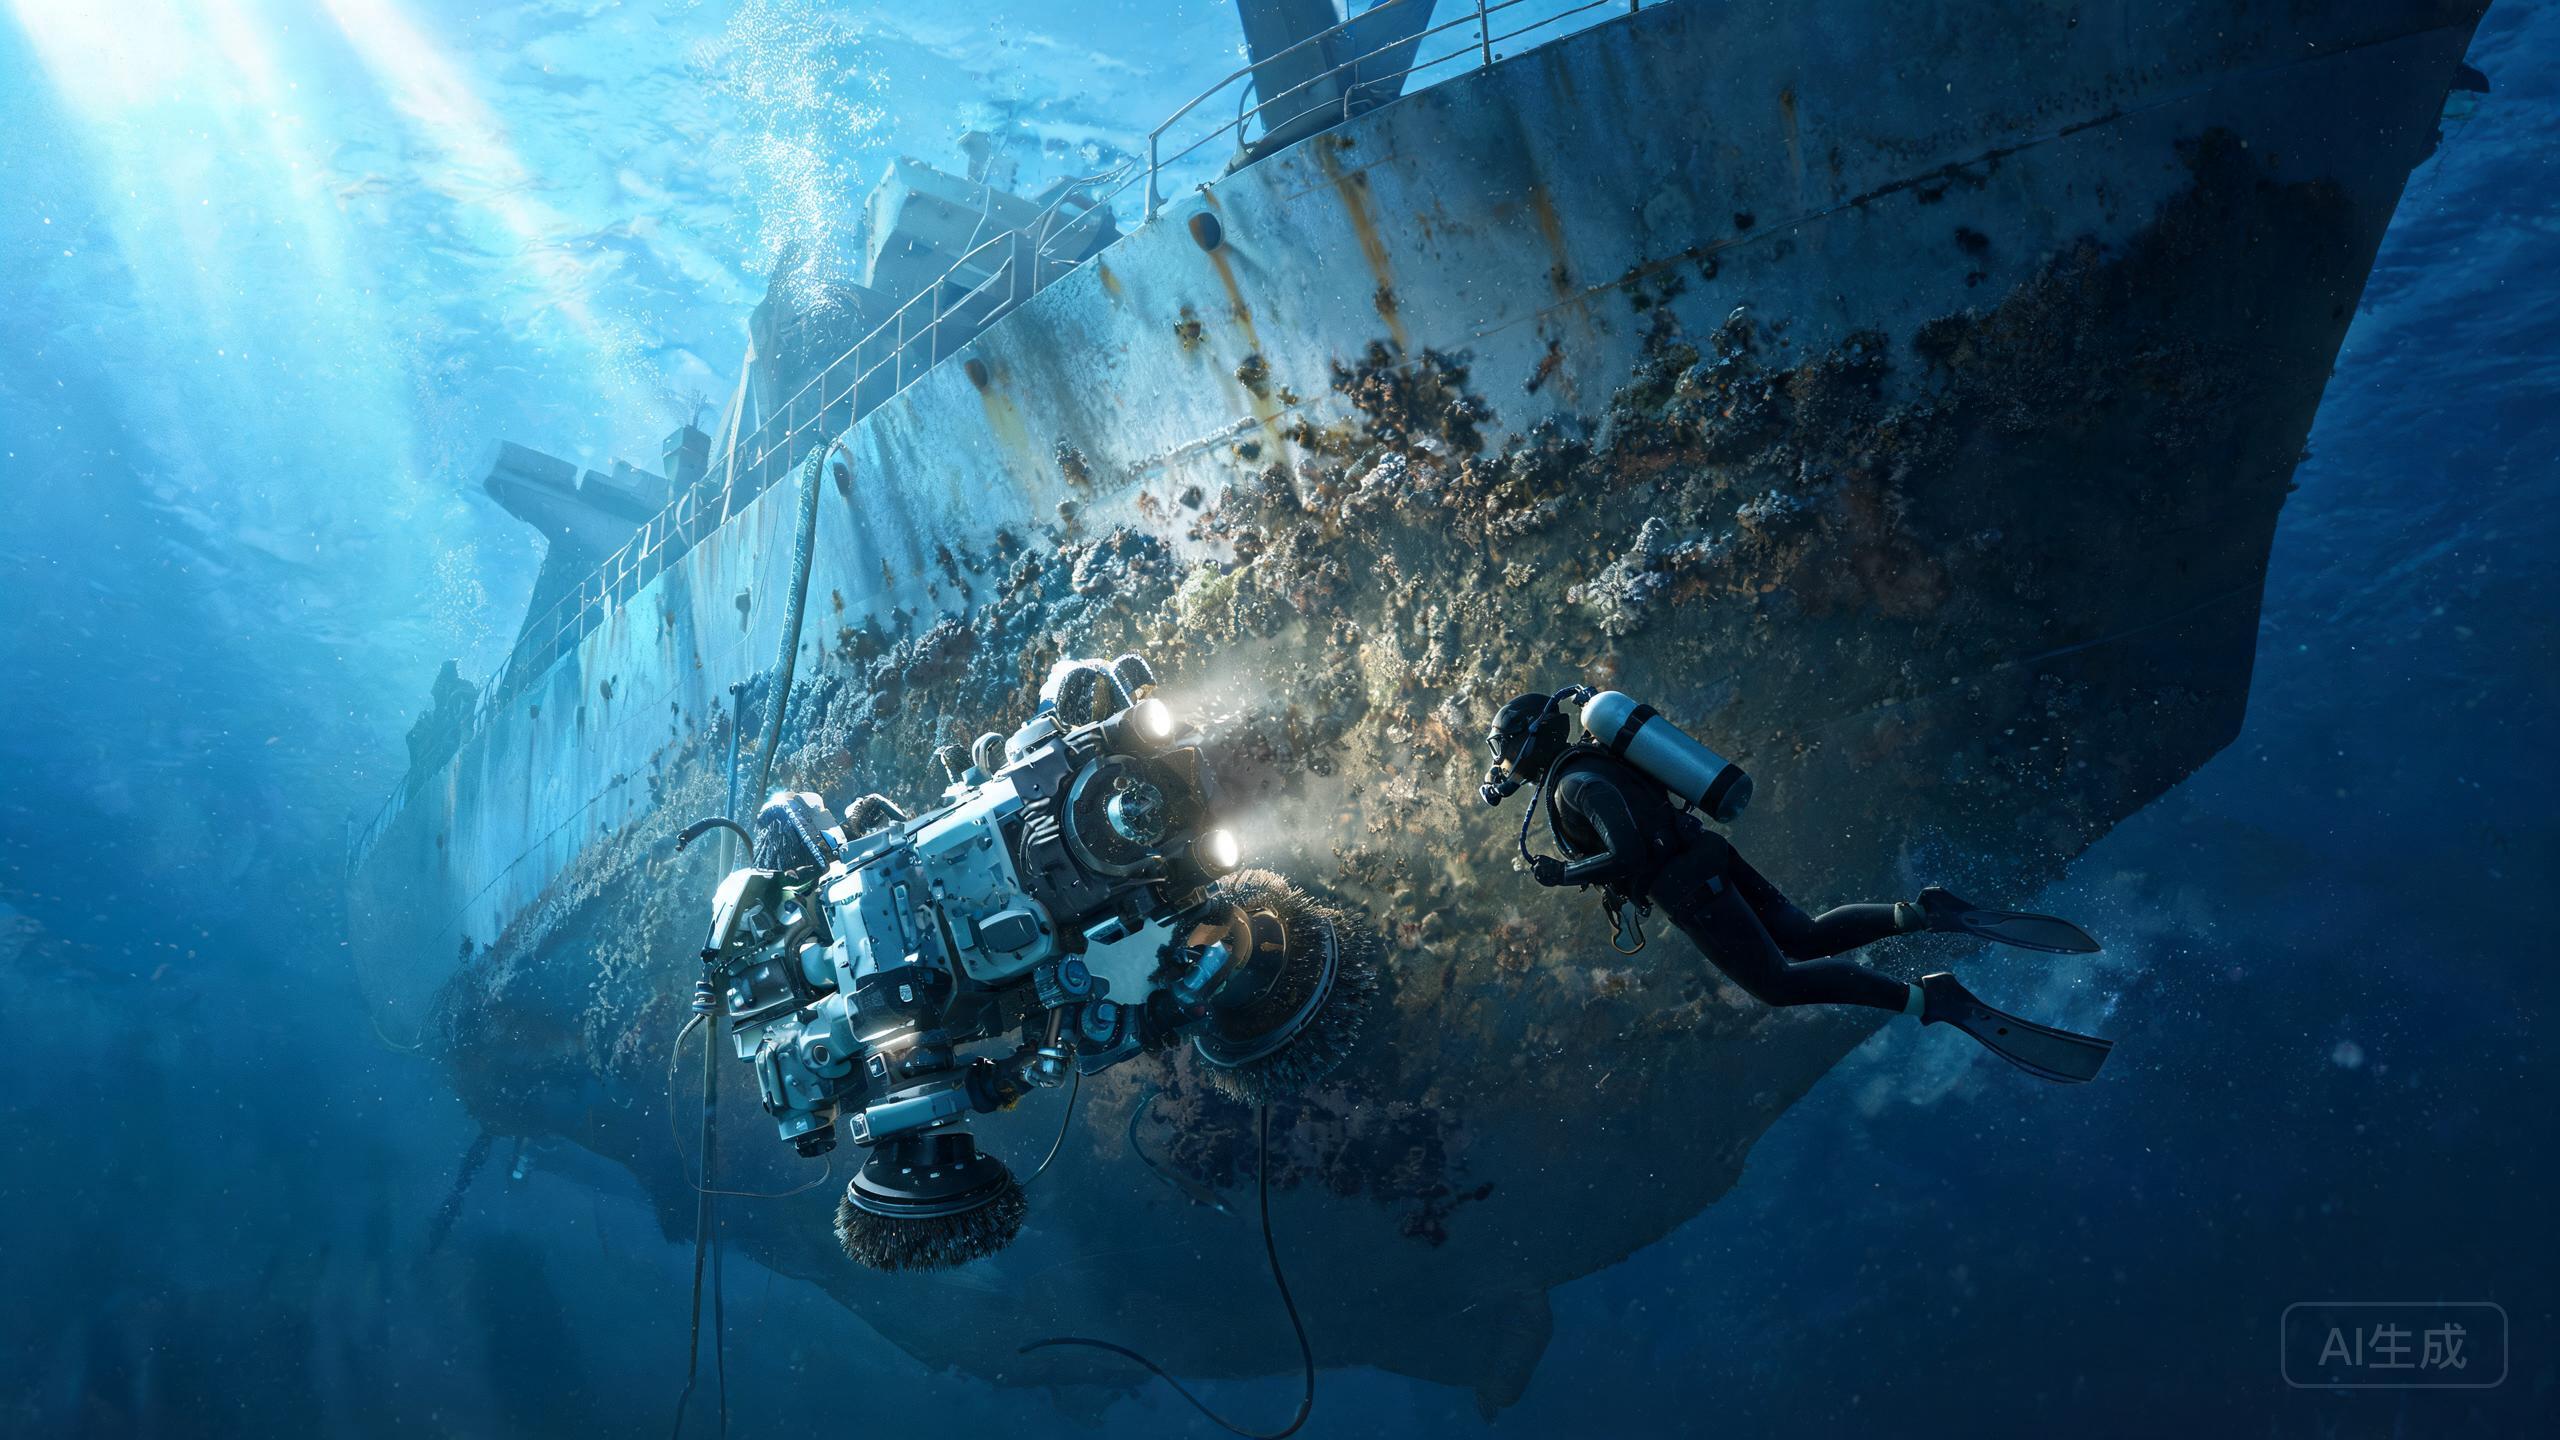
ECOsubsea Panther 10x 是一款挪威制造的磁吸附船体爬行机器人,已在满载好望角型散货船上完成实测作业。本指南面向船队运营者与机务主管,提供从下水前规划到清洗后归档的完整部署流程,定位为安装与操作手册而非性能测评,可作为首次 Panther 10x 作业的实用检查清单。
第一步:部署前规划与现场评估
在下水之前,先确认船舶参数与泊位条件。由于 Panther 10x 更面向大型船舶,且已在满载好望角型散货船上完成验证,首次部署建议选择同类船型。作业前应划定待清洗船体区域,明确高压清洁方式与残留物回收要求,并使作业计划契合港口环保规范。随着 船体水下清洁机器人排名 2026 相关标准日趋严格,务必为废弃物收集预留时间,而非事后补救。在方案比选时,ROV 船体清洗与潜水员对比 的结果正越来越倾向于机器人系统,尤其适合大型船体的可重复、可记录作业。
第二步:设备检查与布放准备
下水前应对 磁吸附船体爬行机器人 进行全面检查:确认高压清洁回路正常、残留物回收通道畅通,并核查所有密封件与连接件。由于 Panther 10x 公开参数有限,请严格依照 ECOsubsea 官方调试文档执行扭矩、压力与缆绳限值,切勿自行更改。同时安排布放团队、明确通讯协议,并确认船舶已固定完毕、具备水下作业条件。此阶段应视为安装基线:任何偏离厂商清单的操作都应在下水前记录,以保证作业可追溯。
第三步:下水、吸附与清洗作业
将设备下放入水,建立船体吸附后,沿既定区域开始首轮清洗。高压系统须保持在厂商限值内运行,并持续监控残留物回收情况。大型船体建议分区作业,使每轮清洗可重复且便于记录。收益正体现在此:稳定的 生物污损清洗机器人 作业有助于提升 船体清洁省油效果,而规范的作业分区让节油成果可量化。在与其他方案比较时,ROV 船体清洗与潜水员对比 是常见考量,而 Panther 10x 在好望角型船上的实测记录,正是大规模机器人部署最有力的论据。
第四步:残留物处理与清洗后归档
完成最后一轮清洗后,回收设备并按当地港口要求处理已收集的废弃物。Panther 10x 注重残留物回收,这是关键的合规特性,因此须仔细记录回收量与处置去向。同时记录清洗覆盖范围、异常情况与作业时长,这些数据可用于后续规划与成本分析。若需构建投资论证,可将上述记录与 生物污损清洗机器人价格 及预期 船体清洁省油效果 结合,支撑重复部署决策。最后形成简短报告,使下次作业从有据可依的基线开始。
评测结论
部署 ECOsubsea Panther 10x 的关键不在复杂安装,而在流程纪律:面向大型船体规划、遵循厂商检查项、分区重复清洗、并完整记录残留物与覆盖范围。凭借在满载好望角型散货船上的实测表现,Panther 10x 更适合将部署视为可重复常规作业的运营者。以文档化流程推进,即可获得兼顾合规与节油的稳定成果。